
ਪਲਸ-ਵਿਡਥ ਮੋਡੂਲੇਸ਼ਨ (PWM) ਇੱਕ ਕਿਸਮ ਦੇ ਡਿਜੀਟਲ ਸਿਗਨਲ ਲਈ ਇੱਕ ਫੈਂਸੀ ਸ਼ਬਦ ਹੈ। PWMs ਦੀ ਵਰਤੋਂ ਕਈ ਤਰ੍ਹਾਂ ਦੀਆਂ ਐਪਲੀਕੇਸ਼ਨਾਂ ਵਿੱਚ ਕੀਤੀ ਜਾਂਦੀ ਹੈ, ਜਿਸ ਵਿੱਚ ਗੁੰਝਲਦਾਰ ਕੰਟਰੋਲ ਸਰਕਟ ਵੀ ਸ਼ਾਮਲ ਹਨ। ਸਪਾਰਕਫਨ ਵਿਖੇ ਅਸੀਂ ਇਹਨਾਂ ਦੀ ਵਰਤੋਂ ਕਰਨ ਦਾ ਇੱਕ ਆਮ ਤਰੀਕਾ ਹੈ ਇੱਕ RGB LED ਨੂੰ ਮੱਧਮ ਕਰਨਾ ਜਾਂ ਸਰਵੋ ਦੀ ਦਿਸ਼ਾ ਨੂੰ ਨਿਯੰਤਰਿਤ ਕਰਨਾ। ਅਸੀਂ ਇਹਨਾਂ ਦੋਵਾਂ ਐਪਲੀਕੇਸ਼ਨਾਂ ਵਿੱਚ ਕਈ ਤਰ੍ਹਾਂ ਦੇ ਨਤੀਜੇ ਪ੍ਰਾਪਤ ਕਰ ਸਕਦੇ ਹਾਂ ਕਿਉਂਕਿ PWM ਸਾਨੂੰ ਐਨਾਲਾਗ ਤਰੀਕੇ ਨਾਲ ਇੱਕ ਸਿਗਨਲ ਦੇ ਉੱਚ ਹੋਣ ਦੇ ਸਮੇਂ ਦੀ ਮਾਤਰਾ ਨੂੰ ਬਦਲਣ ਦੀ ਆਗਿਆ ਦਿੰਦਾ ਹੈ। ਜਦੋਂ ਕਿ ਇੱਕ ਸਿਗਨਲ ਕਿਸੇ ਵੀ ਸਮੇਂ ਸਿਰਫ ਉੱਚ (ਆਮ ਤੌਰ 'ਤੇ 5V) ਜਾਂ ਘੱਟ (ਜ਼ਮੀਨ) ਹੋ ਸਕਦਾ ਹੈ, ਅਸੀਂ ਇੱਕ ਨਿਰੰਤਰ ਸਮਾਂ ਅੰਤਰਾਲ 'ਤੇ ਘੱਟ ਦੇ ਮੁਕਾਬਲੇ ਸਿਗਨਲ ਦੇ ਉੱਚ ਹੋਣ ਦੇ ਸਮੇਂ ਦੇ ਅਨੁਪਾਤ ਨੂੰ ਬਦਲ ਸਕਦੇ ਹਾਂ।
 ਡਿਊਟੀ ਚੱਕਰ
ਜਦੋਂ ਕੋਈ ਸਿਗਨਲ ਉੱਚਾ ਹੁੰਦਾ ਹੈ, ਤਾਂ ਅਸੀਂ ਇਸਨੂੰ "ਸਮੇਂ 'ਤੇ" ਕਹਿੰਦੇ ਹਾਂ। "ਸਮੇਂ 'ਤੇ" ਦੀ ਮਾਤਰਾ ਦਾ ਵਰਣਨ ਕਰਨ ਲਈ, ਅਸੀਂ ਡਿਊਟੀ ਚੱਕਰ ਦੀ ਧਾਰਨਾ ਦੀ ਵਰਤੋਂ ਕਰਦੇ ਹਾਂ। ਡਿਊਟੀ ਚੱਕਰ ਨੂੰ ਪ੍ਰਤੀਸ਼ਤਾਂ ਵਿੱਚ ਮਾਪਿਆ ਜਾਂਦਾ ਹੈ। ਡਿਊਟੀ ਚੱਕਰ ਪ੍ਰਤੀਸ਼ਤ ਖਾਸ ਤੌਰ 'ਤੇ ਇੱਕ ਅੰਤਰਾਲ ਜਾਂ ਮਿਆਦ ਦੇ ਅੰਦਰ ਇੱਕ ਡਿਜੀਟਲ ਸਿਗਨਲ ਦੇ ਚਾਲੂ ਹੋਣ ਦੇ ਸਮੇਂ ਦਾ ਪ੍ਰਤੀਸ਼ਤ ਦਰਸਾਉਂਦਾ ਹੈ। ਪੀਰੀਅਡ ਵੇਵਫਾਰਮ ਦੀ ਬਾਰੰਬਾਰਤਾ ਦਾ ਉਲਟ ਹੈ। ਜੇਕਰ ਇੱਕ ਡਿਜੀਟਲ ਸਿਗਨਲ ਅੱਧੇ ਸਮੇਂ 'ਤੇ ਹੈ ਅਤੇ ਦੂਜੇ ਅੱਧ ਤੋਂ ਬਾਹਰ ਹੈ, ਤਾਂ ਅਸੀਂ ਕਹਿੰਦੇ ਹਾਂ ਕਿ ਡਿਜੀਟਲ ਸਿਗਨਲ ਵਿੱਚ 50% ਡਿਊਟੀ ਚੱਕਰ ਹੈ, ਜੋ ਕਿ ਇੱਕ ਆਦਰਸ਼ ਵਰਗ ਤਰੰਗ ਦੇ ਸਮਾਨ ਹੈ। ਜੇਕਰ ਪ੍ਰਤੀਸ਼ਤਤਾ 50% ਤੋਂ ਵੱਧ ਹੈ, ਤਾਂ ਡਿਜੀਟਲ ਸਿਗਨਲ ਘੱਟ ਸਥਿਤੀ ਨਾਲੋਂ ਉੱਚ ਸਥਿਤੀ ਵਿੱਚ ਜ਼ਿਆਦਾ ਸਮਾਂ ਬਿਤਾਉਂਦਾ ਹੈ, ਅਤੇ ਇਸਦੇ ਉਲਟ ਜੇਕਰ ਡਿਊਟੀ ਚੱਕਰ 50% ਤੋਂ ਘੱਟ ਹੈ। ਹੇਠ ਦਿੱਤਾ ਚਿੱਤਰ ਇਹਨਾਂ ਤਿੰਨ ਮਾਮਲਿਆਂ ਨੂੰ ਦਰਸਾਉਂਦਾ ਹੈ:
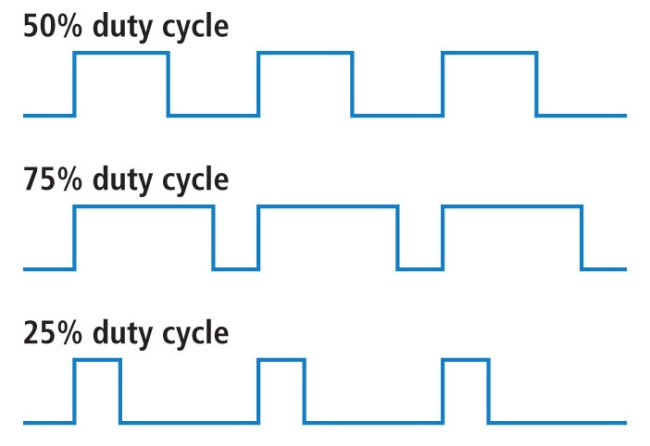
100% ਡਿਊਟੀ ਚੱਕਰ ਵੋਲਟੇਜ ਨੂੰ 5 ਵੋਲਟ (ਉੱਚ) 'ਤੇ ਸੈੱਟ ਕਰਨ ਦੇ ਸਮਾਨ ਹੈ। 0% ਡਿਊਟੀ ਚੱਕਰ ਸਿਗਨਲ ਨੂੰ ਜ਼ਮੀਨ ਨਾਲ ਜੋੜਨ ਦੇ ਸਮਾਨ ਹੈ।
ਉਦਾਹਰਣ
ਤੁਸੀਂ ਡਿਊਟੀ ਚੱਕਰ ਨੂੰ ਐਡਜਸਟ ਕਰਕੇ LED ਦੀ ਚਮਕ ਨੂੰ ਕੰਟਰੋਲ ਕਰ ਸਕਦੇ ਹੋ।
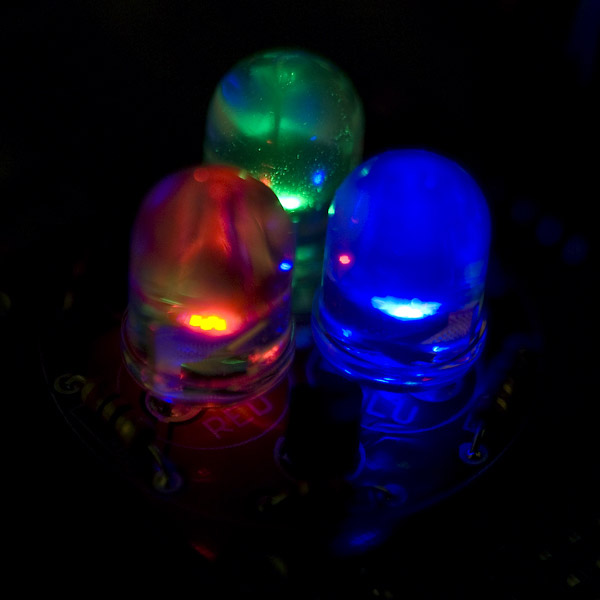
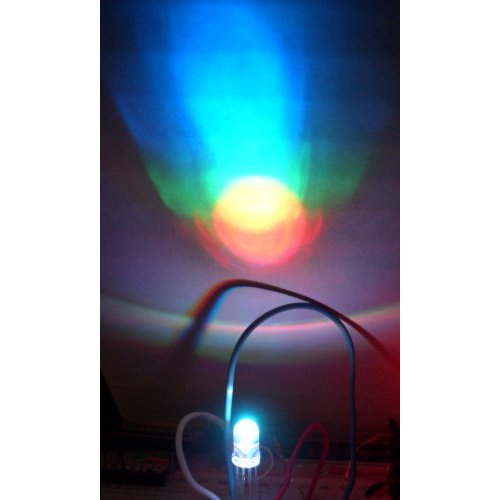
RGB (ਲਾਲ, ਹਰਾ ਅਤੇ ਨੀਲਾ) LEDs ਦੇ ਨਾਲ, ਤੁਸੀਂ ਤਿੰਨਾਂ ਰੰਗਾਂ ਨੂੰ ਵੱਖ-ਵੱਖ ਮਾਤਰਾਵਾਂ ਨਾਲ ਮੱਧਮ ਕਰਕੇ ਉਹਨਾਂ ਵਿੱਚ ਮਿਲਾਏ ਗਏ ਹਰੇਕ ਰੰਗ ਦੀ ਮਾਤਰਾ ਨੂੰ ਨਿਯੰਤਰਿਤ ਕਰ ਸਕਦੇ ਹੋ।
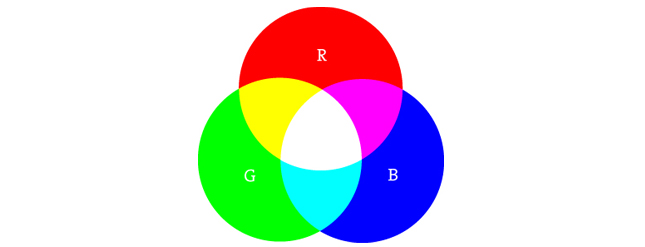
ਜੇਕਰ ਤਿੰਨਾਂ ਨੂੰ ਬਰਾਬਰ ਮਾਤਰਾ ਵਿੱਚ ਚਾਲੂ ਕੀਤਾ ਜਾਂਦਾ ਹੈ, ਤਾਂ ਨਤੀਜਾ ਚਿੱਟੇ ਰੌਸ਼ਨੀ ਦੇ ਵੱਖੋ-ਵੱਖਰੇ ਸ਼ੇਡ ਹੋਣਗੇ। ਨੀਲੇ ਅਤੇ ਹਰੇ ਰੰਗ ਦੇ ਇੱਕੋ ਜਿਹੇ ਮਿਸ਼ਰਣ ਨਾਲ ਇੱਕ ਨੀਲਾ-ਹਰਾ ਰੰਗ ਬਣੇਗਾ। ਥੋੜ੍ਹੀ ਜਿਹੀ ਹੋਰ ਗੁੰਝਲਦਾਰ ਉਦਾਹਰਣ ਲਈ, ਇੱਕ ਸੰਤਰੀ ਰੰਗ ਬਣਾਉਣ ਲਈ ਲਾਲ ਨੂੰ ਪੂਰੀ ਤਰ੍ਹਾਂ ਚਾਲੂ ਕਰਨ, 50% ਡਿਊਟੀ ਚੱਕਰ 'ਤੇ ਹਰਾ ਪੂਰੀ ਤਰ੍ਹਾਂ ਚਾਲੂ ਕਰਨ ਅਤੇ ਨੀਲੇ ਨੂੰ ਪੂਰੀ ਤਰ੍ਹਾਂ ਬੰਦ ਕਰਨ ਦੀ ਕੋਸ਼ਿਸ਼ ਕਰੋ।
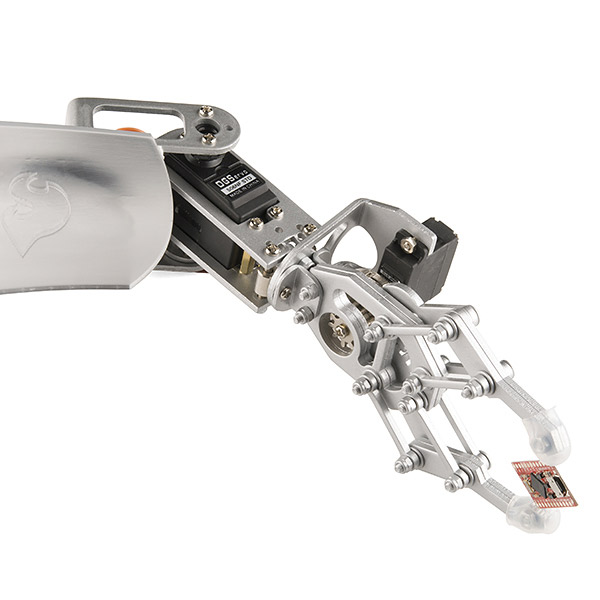
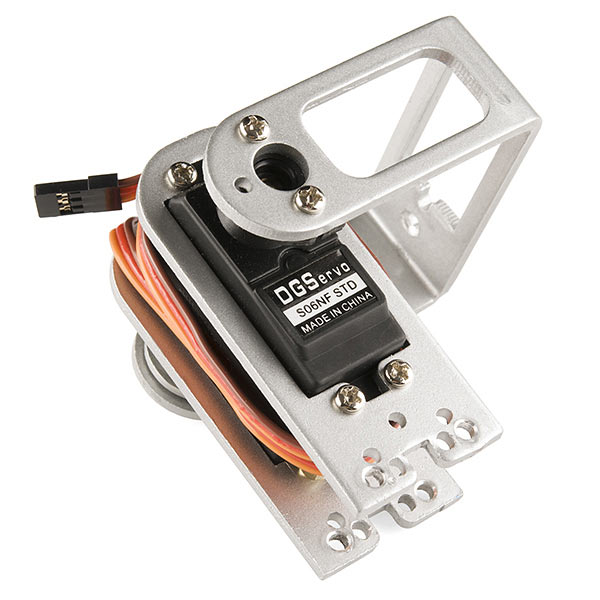
LEDs ਨੂੰ ਕੰਟਰੋਲ ਕਰਦੇ ਸਮੇਂ, ਇੱਕ ਸਹੀ ਡਿਮਿੰਗ ਪ੍ਰਭਾਵ ਪ੍ਰਾਪਤ ਕਰਨ ਲਈ ਵਰਗ ਵੇਵ ਦੀ ਬਾਰੰਬਾਰਤਾ ਕਾਫ਼ੀ ਉੱਚੀ ਹੋਣੀ ਚਾਹੀਦੀ ਹੈ। 1 Hz 'ਤੇ 20% ਡਿਊਟੀ ਸਾਈਕਲ ਵੇਵ ਤੁਹਾਡੀ ਅੱਖ ਨੂੰ ਸਪਸ਼ਟ ਤੌਰ 'ਤੇ ਦਿਖਾਏਗੀ ਕਿ ਇਹ ਚਾਲੂ ਅਤੇ ਬੰਦ ਹੋ ਰਹੀ ਹੈ, ਜਦੋਂ ਕਿ 20 Hz ਜਾਂ ਇਸ ਤੋਂ ਵੱਧ 'ਤੇ 100% ਡਿਊਟੀ ਸਾਈਕਲ ਪੂਰੀ ਤਰ੍ਹਾਂ ਚਾਲੂ ਹੋਣ ਨਾਲੋਂ ਮੱਧਮ ਦਿਖਾਈ ਦੇਵੇਗਾ। ਅਸਲ ਵਿੱਚ, ਜੇਕਰ ਤੁਹਾਡਾ ਟੀਚਾ LEDs ਨਾਲ ਡਿਮਿੰਗ ਪ੍ਰਭਾਵ ਪ੍ਰਾਪਤ ਕਰਨਾ ਹੈ, ਤਾਂ ਮਿਆਦ ਬਹੁਤ ਵੱਡੀ ਨਹੀਂ ਹੋ ਸਕਦੀ। ਤੁਸੀਂ ਰੋਬੋਟਿਕ ਆਰਮ ਵਰਗੇ ਮਕੈਨੀਕਲ ਡਿਵਾਈਸ ਨਾਲ ਜੁੜੇ ਸਰਵੋ ਮੋਟਰ ਦੇ ਕੋਣ ਨੂੰ ਨਿਯੰਤਰਿਤ ਕਰਨ ਲਈ ਪਲਸ-ਚੌੜਾਈ ਮੋਡੂਲੇਸ਼ਨ ਦੀ ਵਰਤੋਂ ਵੀ ਕਰ ਸਕਦੇ ਹੋ। ਇੱਕ ਸਰਵੋ ਵਿੱਚ ਇੱਕ ਸ਼ਾਫਟ ਹੁੰਦਾ ਹੈ ਜੋ ਇਸਦੀ ਕੰਟਰੋਲ ਲਾਈਨ ਦੇ ਅਧਾਰ ਤੇ ਇੱਕ ਖਾਸ ਸਥਿਤੀ ਵੱਲ ਮੁੜਦਾ ਹੈ। ਸਾਡੇ ਸਰਵੋ ਮੋਟਰਾਂ ਦੀ ਰੇਂਜ ਲਗਭਗ 180 ਡਿਗਰੀ ਹੁੰਦੀ ਹੈ।
ਬਾਰੰਬਾਰਤਾ/ਅਵਧੀ ਇੱਕ ਖਾਸ ਸਰਵੋ ਨੂੰ ਨਿਯੰਤਰਿਤ ਕਰਨ ਲਈ ਵਿਸ਼ੇਸ਼ ਹੈ। ਇੱਕ ਆਮ ਸਰਵੋ ਮੋਟਰ ਹਰ 20 ms ਵਿੱਚ ਇੱਕ ਅੱਪਡੇਟ ਦੀ ਉਮੀਦ ਕਰਦੀ ਹੈ, ਜਿਸ ਵਿੱਚ 1 ms ਅਤੇ 2 ms ਦੇ ਵਿਚਕਾਰ ਇੱਕ ਪਲਸ ਹੁੰਦੀ ਹੈ—ਦੂਜੇ ਸ਼ਬਦਾਂ ਵਿੱਚ, 50 Hz ਵੇਵਫਾਰਮ 'ਤੇ 5% ਅਤੇ 10% ਦੇ ਵਿਚਕਾਰ ਇੱਕ ਡਿਊਟੀ ਚੱਕਰ। 1.5 ms ਪਲਸ ਦੇ ਨਾਲ, ਸਰਵੋ ਮੋਟਰ ਆਪਣੀ ਕੁਦਰਤੀ 90-ਡਿਗਰੀ ਸਥਿਤੀ ਵਿੱਚ ਹੋਵੇਗੀ। 1 ms ਪਲਸ 'ਤੇ, ਸਰਵੋ 0 ਡਿਗਰੀ 'ਤੇ ਹੋਵੇਗਾ, ਅਤੇ 2 ms ਪਲਸ 'ਤੇ, ਸਰਵੋ 180 ਡਿਗਰੀ 'ਤੇ ਹੋਵੇਗਾ। ਤੁਸੀਂ ਸਰਵੋ ਨੂੰ ਵਿਚਕਾਰਲੇ ਮੁੱਲਾਂ ਵਿੱਚ ਅੱਪਡੇਟ ਕਰਕੇ ਗਤੀ ਦੀ ਪੂਰੀ ਰੇਂਜ ਪ੍ਰਾਪਤ ਕਰ ਸਕਦੇ ਹੋ।
ਪਲਸ-ਚੌੜਾਈ ਮੋਡੂਲੇਸ਼ਨ ਕਈ ਤਰ੍ਹਾਂ ਦੇ ਐਪਲੀਕੇਸ਼ਨਾਂ ਵਿੱਚ ਵਰਤੀ ਜਾਂਦੀ ਹੈ, ਖਾਸ ਕਰਕੇ ਕੰਟਰੋਲ ਵਿੱਚ। ਹੁਣ ਜਦੋਂ ਤੁਸੀਂ ਜਾਣਦੇ ਹੋ ਕਿ ਇਸਦੀ ਵਰਤੋਂ LEDs ਨੂੰ ਮੱਧਮ ਕਰਨ ਅਤੇ ਸਰਵੋ ਮੋਟਰਾਂ ਦੇ ਕੋਣ ਨੂੰ ਕੰਟਰੋਲ ਕਰਨ ਲਈ ਕੀਤੀ ਜਾ ਸਕਦੀ ਹੈ, ਤਾਂ ਤੁਸੀਂ ਹੋਰ ਸੰਭਾਵਿਤ ਵਰਤੋਂ ਦੀ ਪੜਚੋਲ ਕਰਨਾ ਸ਼ੁਰੂ ਕਰ ਸਕਦੇ ਹੋ। ਜੇਕਰ ਤੁਸੀਂ ਗੁਆਚਿਆ ਮਹਿਸੂਸ ਕਰ ਰਹੇ ਹੋ, ਤਾਂ ਸਪਾਰਕਫਨ ਇਨਵੈਂਟਰ ਦੀ ਕਿੱਟ ਨੂੰ ਦੇਖਣ ਲਈ ਬੇਝਿਜਕ ਮਹਿਸੂਸ ਕਰੋ, ਜਿਸ ਵਿੱਚ ਪਲਸ-ਚੌੜਾਈ ਮੋਡੂਲੇਸ਼ਨ ਦੀ ਵਰਤੋਂ ਕਰਨ ਵਾਲੀਆਂ ਉਦਾਹਰਣਾਂ ਸ਼ਾਮਲ ਹਨ। ਜੇਕਰ ਤੁਸੀਂ ਤੁਰੰਤ ਕੋਡਿੰਗ ਸ਼ੁਰੂ ਕਰਨ ਲਈ ਤਿਆਰ ਹੋ ਅਤੇ ਤੁਹਾਡੇ ਕੋਲ Arduino ਹੈ, ਤਾਂ ਇੱਥੇ PWM ਕੋਡਿੰਗ ਉਦਾਹਰਣਾਂ ਦੀ ਜਾਂਚ ਕਰੋ।
ਪੋਸਟ ਸਮਾਂ: ਜੁਲਾਈ-31-2025